Der PIC 12F675 Teil 2 – STATUS Register

PIC © 12F675 Eines der größten Probleme beim Programmieren von PIC’s ist der Umstand, dass man die Funktionen des Innenlebens zumindest grob kennen muss. Immer öfter bekomme ich Anfragen zu Problemen, die ursächlich nicht aus dem eigentlichen Programm, sondern der Einstellung des Controllers an sich kommen. Bei genauerer Überlegung logisch, wie soll z. B. der A/D Wandler arbeiten, wenn er gar nicht aktiviert wurde? Ich versuche in diesem (und dem ersten Teil und vielleicht folgenden) Beitrag mal, das Ganze anhand des 12F675 ein wenig zu entwirren. Vorweg sei gesagt, dass man um das Datenblatt trotzdem nicht herumkommt, zu vieles ist sehr tief verschachtelt oder setzt weitere Kenntnisse voraus, die ich in einem Beitrag hier einfach nicht komplett erfassen kann. Oftmals muss man aber so tief gar nicht graben, vielleicht fehlte beim letzten Versuchsaufbau ja nur ein einziges Bit, damit das Programm läuft oder eben der PIC einfach macht, was er soll.

Ich nehme als Beispiel den 12F675, er ist günstig und für die allermeisten Kleinprojekte ausreichend. Darüber hinaus, kann man die Kenntnisse auf sehr viele weitere Controller anwenden, Unterschiede liegen hier eher in den Details -> Datenblatt! ;-) Ich werde in diesem Teil die wichtigsten Register ein wenig beschreiben, mal sehen, wie umfangreich dieser und die wahrscheinlich folgenden Beiträge werden. Bestimmte Parameter kann man nicht wirklich gut erklären, wenn der Leser die elektronischen Funktionen nicht kennt, welche dahinter stehen. Oft hilft einfach experimentieren Glücklicherweise sind diese Möglichkeiten des Mikrocontrollers für die meisten Funktionen nicht unbedingt notwendig, in Standardschaltungen jedenfalls. Auf solch spezielle Funktionen werde ich also nur eingehen, wenn es unumgänglich ist. Will sagen: wenn jemand diese Funktionen benötigt, dann weiß er mesit auch, um was es geht :mrgreen: Nebenbei wird es sicher wieder Mails geben, in denen typische Dinge wie ‚Es geht aber auch anders…‘ und ‚… ganz korrekt wäre aber…‘ stehen, das ist sicher alles richtig, kenne ich aber so nicht, habe ich noch nicht getestet oder erscheint mir aus irgendeinem Grund für den Artikel unpassend, akzeptiert das bitte. Meine Beiträge sind keine Doktorarbeiten, sie sollen dem Interessierten bei einem kleinen Schritt auf einem langen Weg einfach etwas helfen, schreib ich andauernd, ist mir klar ;-)

Link: -> 12F675 Teil 1

Ich starte in den nächsten Beiträgen mit den Registern in der Reihenfolge, in der sie auch im Datenblatt aufgeführt sind.

Sei noch darauf hingewiesen, dass es i. d. R. 8 Bit pro Register gibt, welche von RECHTS NACH LINKS beginnend mit ‚0‘ bezeichnet sind! 

Geschrieben sieht dies also so aus:

Bit 7 – Bit 6 – Bit 5 – Bit 4 – Bit 3 – Bit 2 – Bit 0

Möchte man z. B. das erste Bit in einem Register bearbeiten, dann ist dies im Assembler Bit ‚0‘. Mit

bsf ADCON,0

würde zum Beispiel das 1. Bit im Register ADCON auf ‚1‘ oder ‚HIGH‘ setzen,

00000001

wäre also der Inhalt, wenn alle anderen Bits vorher auf ‚0‘ standen.


STATUS 

Im STATUS Register des Controllers kann man hauptsächlich feststellen, was der PIC gerade erledigt hat bzw. welches Ereignis gerade eingetreten ist. STATUS befindet sich in Bank 0 und Bank 1!

 Bit 7

In diesem PIC nicht relevant

Bit 6

In diesem PIC nicht relevant

Bit 5

Bankauswahl, dazu kommt noch ein eigener Artikel. Dient dazu, Register in Bank 0 oder Bank 1 auszuwählen. In welcher Bank welches Register zu finden ist, steht im Datenblatt. Beim 12F675 gibt es Bank 0 und 1, in anderen PIC’s noch weitere. Setzen von Bit 5 (bsf STATUS,5) schaltet in Bank 1. Befindet man sich im Programm in der falschen Bank, kann man auf Register die eben in der anderen liegen nicht zugreifen.

Bit 4

Feststellen oder beeinflussen des SLEEP Modus bzw. des Watchdog, muss ich auch in einem eigenen Beitrag bearbeiten.

Bit 3

Siehe Bit 4 :-)

Bit 2

Zeigt an, ob das Ergebnis der letzten Operation ‚0‘ war. Hat der Controller also z. B. 10 – 10 = 0 gerechnet, wird dieses Bit  auf ‚1‘ gesetzt.

Bit 1

Wird ‚1‘, wenn ein Überlauf der unteren 4 Bit der letzten Operation stattgefunden hat. Ich weiß, das klingt jetzt völlig Ballaballa, ich drösel’s später noch auf ;-)

Bit 0

Wird ebenfalls ‚1‘, wenn ein Überlauf stattgefunden hat, hier aber auf die kompletten 8 Bit bezogen. Durch seine 8 Bit, kann der 12F675 von 0-255 zählen. Addiert man nun zu 255 +1, ergibt das nicht 256, der Zähler „springt um“, er steht auf ‚0‘, mehr als 255 gehen eben nicht. Um festzustellen, ob dies geschehen ist, kann man STATUS,0 abfragen. Das gleiche gilt für oben genanntes Bit 1, nur eben auf die unteren 4 Bit bezogen. In der Praxis kann man beispielsweise ein Register immer um +1 erhöhen, wenn eine Ereignis eingetreten ist und abfragen, ob es einen Überlauf gab. Dieser Überlauf könnte dann eine Signal-LED einschalten oder einen anderen Programmteil starten. Lädt man dieses Register schon vorher mit einem bestimmten Wert, können auch weniger als 255 Schritte gewählt werden, der Überlauf erfolgt dann eben eher. Alternativ oder ergänzend rechnet man nicht +1 sondern +2 oder +11 oder was auch immer, die Möglichkeiten sind zahlreich.

Etwas unübersichtlicher wird es bei Subtraktionen, da verläuft das Spiel umgekehrt. Wird also beim Minusrechnen die 0 unterschritten (Beispiel:1-2 dann = 255), ist das Bit NICHT gesetzt, in allen anderen Fällen ja.

Vereinfacht betrachtet ist dies der Sinn bzw. die Aufgabe des STATUS-Registers mit den Funktionen, die für einfachere Anwendungen benötigt werden.

Tipp zu ersten Programmierübungen:

4 LEDs an GP 0 – 3 des PIC anschließen und die unteren 4 Bit des STATUS-Registers nach Operationen in GPIO kopieren und (mit Pause) anzeigen lassen. So kann man gut prüfen, was wirklich im Register erschienen ist. Für reine „Trockenübungen“ eignet sich hier auch der MPLAB eigene Simulator gut.


Der PIC 12F675 Teil 1 – Grundsätzliches

Informationen zum Microchip PIC 12F675 

PIC © 12F675

Wie schon erwähnt, arbeite ich sehr gerne mit den ‚kleinen‘ PIC’s, vorzugsweise dem 12F675.

Es gibt sehr viele Fälle, in denen mehr Ports und Rechenleistung einfach nicht benötigt werden.

Die Blogeinträge zu diesen Themen sind noch nicht lange online, trotzdem kamen schon ein paar Fragen zu Chip & Co, ich werde also mal versuchen, ein paar Erläuterungen zum µController zu geben.


Vorweg:

Ich habe kein deutsches Datenblatt zur Hand und habe auch kein richtiges über Tante Google finden können, man kommt also nicht drumherum, sich das englische anzusehen. Größtenteils ist das aber nicht sehr schlimm, es geht in der Hauptsache darum, die Register zu kennen und die möglichen/notwendigen Einstellungen vornehmen zu können. Diese sind ohnehin teilweise so kryptisch bezeichnet, das Sprachkenntnisse an der Stelle wenig bringen :-D

Was braucht man, um den PIC zu verstehen? Hier zwei Links, die vielleicht helfen:

Was man im Hinterkopf haben sollte:

  • Direkt nach dem Einschalten sind alle Ports Eingänge, soweit möglich analog
  • Es ist nicht unbedingt ein externer Oszillator nötig
  • Einige Register MÜSSEN eingestellt werden, sonst geht i.d.R. nichts
  • Die Config Bits MÜSSEN gesetzt werden, per Programm oder Brennsoftware
  • Pin 4 (Reset) muss über einen Widerstand an +UB (5-20k)
  • Wenn mehr als ein paar mA benötigt werden, extern beschalten
  • Betriebsspannung (ca.) 2,0 – 5,5V
Mir ist klar, das es auch hier wieder Ausnahmen gibt. Wer so fortgeschritten ist, wird sich meine Starthilfen aber wahrscheinlich nicht mehr antun :-) und kennt die weiteren Möglichkeiten.

Was kann/hat der 12F675?

  • 8 Bit
  • max. 20MHz (4 MHz bei internem Oszillator +/- 1%)
  • A/D Wandler 10 Bit
  • 6 I/O Ports (5 bei normaler Resetfunktion)
  • Analogkomparator
  • 2 Timer (8- und 16 Bit)
  • 1k Programmspeicher, 64 byte SRAM, 128 byte EEPROM
  • max. 25mA pro I/O Pin aber NICHT mehr als 125 mA gesamter Port!

Hinweis für alle, die schon mit anderen PIC’s gearbeitet haben oder ein anderes Programm portieren wollen:

Es gibt im 12F675 keinen PORTA, PORTB etc., hier wird das I/O Register mit GPIO angesprochen, also z.B. mit ‚bsf     GPIO,5‘ um GP5 auf ‚H‘ zu schalten!
Bei meinem ersten Kontakt mit dem Chip habe ich mich da etwas schwer getan weil ich das schlicht übersehen hatte ;-)
Für alles weitere lohnt natürlich wieder der Blick in das Datenblatt.
Wenn man in seinem Projekt ohne A/D Wandler auskommt, kann man übrigens auch den PIC 12F629 benutzen. Er ist fast identisch zu programmieren, man muss sich nur um die unterschiedlichen Register rund um den A/D Wandler kümmern.
Anmerkung zum Artikel:

Wenn die ganzen Einträge rund um MPLAB, den 12F675 und die Programmierung noch umfangreicher werden, kommen alle Links zu den Beiträgen nochmal auf eine eigene Unterseite um alles besser wiederfinden zu können. Es kann auch sein, das ich bestehende Artikel erweitere, also auch gelegentlich in die älteren Beiträge schauen. 


Zu viele Retouren: Telekom führt 12-monatige Laufzeit für Leih-Router ein – teltarif.de News

Kann mit schon gut vorstellen, dass ein Geschäftsmodell baden geht, wenn vermietete Geräte zu schnell wieder zurück kommen. Vielleicht sollte man aber auch darüber nachdenken, warum dies in manchen Fällen so ist.

Aktuell scheint’s auf jeden Fall bei der Telekom ein Problem darzustellen:

Zu viele Retouren: Telekom führt 12-monatige Laufzeit für Leih-Router ein – teltarif.de News.

Ich habe meinen W921V Router auch zurückgeben müssen. Warum? Er hat nicht die benötigte Leistung gebracht! Dies wiederum aber nicht weil das Gerät nichts taugt, sondern weil die Einstellungen dermaßen beschnitten sind, dass man keine wirkliche Möglichkeit hat, die Funktionen anzupassen. Natürlich ist es für weniger versierte Kunden nützlich, dass man nichts verstellen kann. Dies entlastet auch den Support, keine Frage… Aber was die Telekom aktuell mit der Firmware macht, ist des Guten einfach zuviel. Warum haben wohl einige Geräte anderer Hersteller bzw. Vertriebe schon beinahe Kultstatus? Na? Kommt jemand von den Verantwortlichen des ‚rosa T‘ drauf? RICHTIG! Weil man sie anpassen kann, mit ihnen spielen kann! Und ein einfacher Button mit der Funktion „Reset auf Werkseinstellungen ohne Zugangsdaten zu verlieren“ wäre in sehr vielen Fällen auch eine gute Idee. Am besten fest am Gerät, von außen zu nutzen. Was meint Ihr, warum so viele Nutzer ihre Speedports mit der Firmware baugleicher Geräte flashen? Weil der Name dann so cool im Browser aussieht? Hm, eher nicht…

Aber das hat ja schon immer funktioniert. Wenn ich nur daran denke, was man aus einem Mediareceiver X301T oder auch MR303 hätte herausholen können. Aber nein, USB ohne Nutzen, Festplatten nur in engsten Grenzen ersetzbar, DVB-T ohne Funktion, kein wirklicher Nutzen im heimischen Netzwerk außer zum TV Betrieb.

Wobei die Geräte durchaus von vernünftiger Qualität sind und alles nötige an Bord haben. Wenn da nicht der Wunsch wäre, mit bereits vorhandenen Funktionen durch deren Freischaltung später noch Einnahmen zu generieren. Was dann doch nie funktioniert, weil das Nachfolgegerät schneller kommt, als gerade die Telekom es schafft, Softwareupdates zu produzieren. Oder überhaupt neue Funktionen ZEITNAH zu präsentieren. Es wäre ja auch zu problematisch, mir im eigenen LAN Zugriff auf meine Aufnahmen zu ermöglichen. Einfach so, z. B. vom PC im Nebenraum aus. Natürlich wird die TV-Landschaft Copyrighttechnisch gleich zusammenbrechen, wenn ich eine Sendung, die sowieso auf der Festplatte gespeichert ist, auf einem anderen Gerät meines Haushaltes sehen kann. Ach ja, das wollen ja die bösen Fernsehsender nicht. So so… Na, lassen wir das, bin ja nicht der erste und auch nicht der letzte, dem nur Kopfschütteln übrig bleibt.


Hier klicken, um den Inhalt von c.webmasterplan.com anzuzeigen.


Erinnerungen aus dem Alltag: Unterwegs im Bergtierpark in Erlenbach – alltagserinnerungen.de

Bergtierpark in Erlenbach

Bin ja noch nicht lange ein Fürther Bürger, um so mehr interessiere ich mich für all das, was ich hier noch nicht gesehen habe. Grund genug, den Blogbeitrag von ‚alltagserinnerungen.de‘ zu verlinken:

Erinnerungen aus dem Alltag.: Unterwegs im Bergtierpark in Erlenbach.

Jaja, für viele bestimmt ein alter Hut, für mich eben neu :mrgreen: Hier noch der direkte Link zum Tierpark.

Manche mögen lachen, aber ein Umzug aus dem ‚Pott‘ in den Odenwald ist für jemanden, der über 40 Jahre in Duisburg und Umgebung gelebt hat, doch ein Sprung in das berühmte kalte Wasser. Bereut habe ich diese Veränderung bisher keinesfalls, aber die Uhren ticken hier schon anders. Logisch, in DU kannte ich so ziemlich jeden Schleichweg und ‚wer wo für was‘ zuständig war, hier brauche ich manchmal schon die Navi, um in die nächste Gemeinde zu kommen ;-) Aber genau das ist auch oft die Herausforderung, ich kann im ganz normalen Alltag immer wieder was neues entdecken :-)

www.michael-floessel.de; Hiermit auch ein lieber Gruß an alle Fürther und die Menschen drumherum! Und natürlich an alle, die ich im Freibad kennengelernt habe! :-D

Elektronische Lasten am Mikrocontroller / Offener Kollektor / Transistor als Schalter

Foto-AmpelImmer wenn ich einen Beitrag zum Mikrocontroller schreibe, in dem dieser eine größere Last schalten muss, kommen Anfragen zum „Womit und wie?“. Im Prinzip bediene ich mich dabei immer der gleichen Schaltung, nur mit angepassten Bauteilen.
 

Die meisten Controller arbeiten irgendwo zwischen 2,5 und 5 V. Pro Pin sind oft weniger als 20 mA Ausgangsstrom möglich, induktive Lasten sind auch so eine Sache. Wird ein ganzer Port benutzt, kann es noch enger werden. Je nach Controller stehen beispielsweise für einen Port mit acht Ausgängen insgesamt nur 40 mA zur Verfügung, die sich auf die einzelnen Pins verteilen müssen. Einige LEDs kann man so vielleicht noch direkt über einen Vorwiderstand ansteuern, spätestens bei Motoren oder zahlreicheren Leuchtdioden ist aber Schluss.

Hilft also alles nichts, es muss eine Treiberstufe eingesetzt werden, im einfachsten Fall ein Transistor. Um es nicht unnötig kompliziert zu gestalten, halte ich mich in diesem Beitrag an die einfachsten Formen. Sicherlich sind noch etliche Verfeinerungen möglich.

Hier und hier habe ich ja schon ein paar Worte zum Transistor auf das virtuelle Papier gebracht. Die dort beschriebenen Vorgänge sind Grundvoraussetzung zum Verständnis der folgenden Schaltungsform.


Ich nehme mal Folgendes als gegeben an:

  • Betriebsspannung: 12 V DC.
  • Ein zu versorgender Motor mit 12 V / 0,5 A, der nur in eine Richtung läuft.
  • Ein beliebiger Mikrocontroller, der mit 5 V versorgt wird. Diese Versorgung wird als bereits vorhanden angenommen.
  • Maximaler Ausgangsstrom des Controllers: 20 mA.
  • Ein NPN-Transistor mit angenommenem Verstärkungsfaktor B = 100 und maximal 1,5 A Belastbarkeit (BD139 o. Ä.).

Realisiert werden soll eine Schaltung, die bei einem H-Pegel am Controllerausgang den Motor startet. Bei L soll er einfach wieder stehen bleiben.

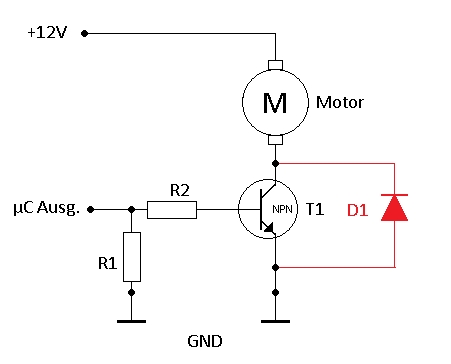
Prinzipschaltung: Mikrocontroller schaltet Motor über NPN-TransistorIm Bild die Prinzipschaltung.

Die +12 V liegen am Motor an. Bei H am Controllerausgang wird der Transistor über seine Basis angesteuert, sodass der Strom durch den Motor nach GND fließen kann. Der Motor dreht sich. Die Freilaufdiode (rot) dient dazu, Spannungsspitzen beim Abschalten des Motors abzufangen. Bei nicht-induktiven Lasten wie LEDs braucht man sie nicht. Für den hier beschriebenen Motor genügt bei einfachen Schaltvorgängen oft eine Standarddiode der Reihe 1N400X oder etwas Ähnliches. Bei höheren Strömen, Spannungen oder Schaltfrequenzen kann etwas Spezielleres erforderlich werden.

Besonderes Augenmerk liegt auf R1 und R2.

R1

Ich habe die Erfahrung gemacht, dass es Umstände gibt, unter denen es besser ist, die Basis eines Transistors sicher auf Masse bzw. GND zu legen. Der Wert ist nicht kritisch, es soll ja auch nicht unnötig viel Strom vom Controller geliefert werden müssen. Es geht darum, dass die Basis auf GND liegt und der Transistor nicht unbeabsichtigt durchschaltet, etwa wenn der Controllerausgang hochohmig ist. Im Alltagsgebrauch bin ich mit 10 bis 100 kΩ gut ausgekommen.

R2

Sein Wert ist abhängig vom B (Verstärkungsfaktor) des Transistors. Ist „B“ im Datenblatt nicht zu finden, auch mal nach „hFE“ sehen. Sinnvollerweise sollte der Transistor so weit wie möglich durchgesteuert werden. Man möchte ja die Energie möglichst im Motor umsetzen und nicht in der Schaltung.

Ausgehend von +5 V am Controllerausgang bei H und einer angenommenen Basis-Emitter-Spannung UBE von 0,7 V stehen am Basisvorwiderstand 4,3 V zur Verfügung. Der Motor benötigt 500 mA Strom. Mit dem angenommenen Verstärkungsfaktor B = 100 ergibt sich als rechnerischer Ausgangspunkt ein Basisstrom von 5 mA.

Soll also heißen:

Ich will mindestens 500 mA für den Motor, möglichst ohne unnötige Begrenzung durch den Transistor.

Der angenommene Verstärkungsfaktor beträgt 100, also komme ich rechnerisch auf 500 mA / 100 = 5 mA Basisstrom.

R = U / I = 4,3 V / 5 mA = 860 Ω.

Das ist der rechnerische Wert für R2 bei dieser Annahme. Damit der Transistor als Schalter möglichst weit durchsteuert, muss der Basisstrom in der Praxis höher angesetzt werden. Man spricht hier vom Übersteuern, es wird also mehr Basisstrom zugeführt, als die einfache Rechnung zunächst ergibt, beispielsweise das Doppelte. Hier ist ein Blick ins Datenblatt des Transistors unerlässlich! Einmal für den Verstärkungsfaktor und zum anderen für die zulässigen Ströme. Ruinieren will man das Bauteil ja auch nicht.

In der Praxis habe ich oft einen Wert zwischen 220 und 470 Ω genommen, das hat bisher funktioniert. Allerdings muss der Controller den dafür benötigten Strom auch liefern können. Gerade 220 Ω liegen bei 5 V bereits sehr nah an den hier angenommenen 20 mA pro Ausgang. Wichtig ist außerdem, dass der Transistor bei starker Übersteuerung langsamer abschalten kann. Bei einfachen Ein-/Aus-Schaltungen fällt das meist nicht ins Gewicht.

Ist bei kleineren Strömen der Transistor ausreichend durchgesteuert, kann es sogar möglich sein, ihn ohne zusätzliche Kühlung zu betreiben. Nehmen wir für die Kollektor-Emitter-Sättigungsspannung UCE beispielsweise 300 mV an. Fließen nun wirklich nur 500 mA Motorstrom, sind das nach P = U × I genau 500 mA × 300 mV = 150 mW Verlustleistung. Ob dieser Wert im konkreten Aufbau erreicht wird, hängt natürlich von der tatsächlichen Ansteuerung ab.

Dieser Schaltungstyp (Open Collector) eignet sich für viele Anwendungen, in denen mit einem kleinen Steuersignal eine größere Last geschaltet werden soll. Man kann das Ganze noch verbessern, indem statt des Transistors ein FET eingesetzt wird, mit einer Brückenschaltung auch eine Umpolung ermöglicht wird oder ein spezielles IC zum Einsatz kommt. Oder, oder, oder … Die Frage ist einfach, wie viel Aufwand man für ein bestimmtes Ziel treiben möchte.

Um ein paar LEDs blinken zu lassen, würde ich so simpel wie möglich planen. Wenn Geschwindigkeit oder Präzision gefragt ist, entsprechend aufwändiger.

Fazit

So ganz einfach kann ich das alles auch nicht beschreiben. Aber wenn man sich in den üblichen Hobbyanwendungen bewegt, sind ein BD139 oder BC548 (bei kleinen Strömen), R1 = 10 kΩ, ein passend bemessener R2 und bei Motoren eine 1N4007 als Freilaufdiode ein möglicher Ausgangspunkt. Bei meinen einfachen Aufbauten habe ich für R2 häufig 220 Ω verwendet. Bezogen ist das auf 5 V am Controller und 12 V Versorgungsspannung für die Last. Eventuell möchte ein Motor auch noch einen Kondensator an seinen Anschlüssen sehen.

Zu beachten ist außerdem, dass ein Motor beim Anlaufen oder Blockieren deutlich mehr Strom aufnehmen kann als im normalen Betrieb. Sollen LEDs angesteuert werden, die entsprechenden Vorwiderstände nicht vergessen. Wie überhaupt natürlich darauf achten, dass die Bauteile innerhalb ihrer Spezifikationen eingesetzt werden. Und wie immer VORSICHT bei elektrischen Basteleien bzw. wenn man experimentiert! ;.-)


Finde Dich zurecht, Du bist in dieser Kategorie:


Besucht mich doch in der Welt der sozialen Medien!

facebook instagram pinterest X / Twitter


Schwankende Helligkeit des Displays beim Lenovo 3000n200

lenovo_win7_artikelBisher kann ich zum Umstieg auf Windows 7 bei meinem Lenovo 3000n200 viel gutes berichten. Einer der wenigen negativen Effekte ist allerdings ein recht nerviges schwanken der Bildschirmhelligkeit während des Betriebes, egal ob am Netzteil oder Akku betrieben.

Rein optisch würde ich sagen, das Display wird immer zwischen 90 und 100% umgeschaltet. Diverse Versuche mit den Energie- und auch Nvidiatreiber Einstellungen haben genau gar keinen Effekt.

Eben habe ich aus einem anderen Grund in die Liste der auf meinem System laufenden Dienste gesehen, dabei ist mir die „Adaptive Helligkeit“ ins Auge gesprungen. Also mal testweise deaktiviert, bisher funktioniert es -> die Helligkeit bleibt stabil.

Zu finden unter:

Systemsteuerung / Verwaltung / Dienste / Adaptive Helligkeit

Beschreibung des Dienstes:

Überwacht Umgebungslichtsensoren, um Änderungen im Umgebungslicht zu erkennen und die Helligkeit der Anzeige anzupassen. Wird dieser Dienst beendet oder deaktiviert, wird die Anzeigehelligkeit nicht auf die Lichtbedingungen der Umgebung angepasst.


Nur eine Idee…

Nur_ein_Test_oder_eine_IdeeKennt Ihr das?


Man hat eine Idee, will nur etwas ausprobieren… :mrgreen:


Irgendwie brauche ich immer mal wieder eine (PWM) Motorsteuerung, diesmal wurden’s gleich drei. Eigentlich sind es sogar vier, eine bleibt zu Testzwecken unangetastet. Hoffe ich… Es sei denn, eine wird mal wieder schnell gebraucht, kann man ja wieder neu bauen ;-)


PC Decrapifier löscht vorinstallierte Testsoftware – Lösch-Tool für Demosoftware | TecChannel.de

Selber habe ich das Tool (noch) nicht getestet, einen Hinweis ist mir der Artikel aber allemal wert:

PC Decrapifier löscht vorinstallierte Testsoftware – Lösch-Tool für Demosoftware | TecChannel.de.

Bei manchen Herstellern müsste man eigentlich Geld beim Gerätekauf dazu bekommen, so viel Software ist vorinstalliert, natürlich kaum etwas, mit dem man etwas anfangen kann. Noch schlimmer finde ich die Demo-Versionen. Vielleicht hilft der ‚Decrapifier‘ ja, das entfernen zu beschleunigen. Bei privatem Einsatz ist die Software übrigens kostenlos.

FreeSculpt 3D-Pen – 3D Stift

3D-StiftManchmal möchte man ja gern Material zum Verarbeiten haben, wo keines ist. Z. B. an einem Car-System Auto für die Modellbahn, weil gerade da kein Achslager mehr ist, wo eigentlich eines hingehört oder vor ein paar Minuten noch war.
Im konkreten Fall ist mir die Antriebsachse eines LKW aus dem Lager gefallen. Als Lager dient ein Messingrohrstückchen mit 1 mm Innendurchmesser, in diesem lief die Achse. Durch Verschleiß ist dies aus dem Kunststoff gebrochen, jetzt ist nicht mehr genug Material vorhanden, um das Röhrchen vernünftig wieder einzukleben.

Vor ein paar Wochen ist mir irgendwo ein Artikel zu einem 3D-Stift ins Auge gefallen. Mit diesem kann man angeblich so ‚einfach‘ Material zeichnen, wie mit einem 3D-Drucker.

Irgendwie habe ich auch gerade den „haben will“ Virus, ich riskiere es mal mit dem Gerät. Geliefert wird recht schnell, so auf den ersten Blick ein recht brauchbares Teil. Handbuch ist auch auf Deutsch, im Lieferumfang alles für einen ersten Test incl. 3 verschiedenen Filamentstücken von ca. 1m Länge. Also auspacken, Stecker rein, aufheizen und warten. Laut Handbuch ist die Kontroll-LED blau wenn das Gerät bereit bzw. aufgeheizt ist, hier ist sie grün. Kann ich mit leben, habe halt nur eben die blaue gesucht.

3D-Stift-1Von der Handhabung her fühle ich mich ein wenig an eine Heissklebepistole erinnert, die Materialzufuhr ist ähnlich aber motorisiert. Sicherlich bedarf es doch einiger Übung, um mit dem Gerät produktiv umzugehen, ein paar erste (Zeichen…?) Versuche auf einem Korkstückchen gelingen aber so halbwegs, das links ist wirklich der allererste Versuch. Auf einer glatten Oberfläche hat’s übrigens gar nicht funktioniert, wenn das Material nicht ein wenig am Untergrund haftet, macht es was es will :-D An den oben erwähnten LKW wage ich mich jetzt noch nicht heran…. :mrgreen: Allerdings habe ich an einem meiner Multimeter eine fehlende Gewindebuchse des Gehäuses auf Anhieb restaurieren können, habe quasi das Gewinde um die Schraube herum gemalt, das Ergebnis kann ich aber leider nicht zeigen, die Ecke lies sich nicht wirklich so knippsen, dass man was erkennen kann. Unterm Strich ist der Stift aber mit ein wenig Übung sicher zu so einigem fähig. Irgendwo zwischen Heißklebepistole und 3D Drucker :-D Das Handling ist gut, die technischen Daten finden sich unter dem oberen Link zu Amazon. Nebenbei, das ist KEIN Werbelink, habe ihn über diesen Link bei Amazon bestellt und von Pearl erhalten, aktuell scheint aber alles vergriffen zu sein….?!?

Für 70€ ein Werkzeug, dass sich hier für mich bezahlt machen wird. Passendes 1,75mm Filament gibt es in diversen Farben für ca. 25€ pro Kilo, habe aber noch keines nachbestellt und kann somit dazu aktuell nichts schreiben.


Frohe Ostern 2014

frohe_ostern_2013

Auch wenn ich im Moment nur wenig Zeit für den Blog habe, muss ich meinen Besuchern doch schnell frohe Ostern wünschen :-D Wird nach den Ferien wieder besser! Das mit der Zeit… meine ich…  ;-)