Der PIC 12F675 Teil 3 – OPTION Register

PIC © 12F675 Weiter geht es mit der Beschreibung der PIC12F675. Ich kann übrigens nicht versprechen, dass die Blogbeiträge alle zeitnah und direkt nacheinander erscheinen, also nutze ich mal aus, dass heute gerade Zeit übrig ist :-)


OK, das nächste Register:

OPTION_REG:

In diesem Register werden Einstellungen zum Timer, dem Watchdog und auch möglichen Pull-Up Funktionen festgesetzt. OPTION liegt in Bank 1!

Bit 7:

0 = Pull Up’s aktiv

1 = Pull Up’s deaktiviert.

Pull-Up Widerstände dienen dazu, einen definierten Pegel an einen Port-Pin zu legen. Ist ein Pin beispielsweise als digitaler Eingang definiert, muss er einen festen Pegel aufweisen, ‚L‘ oder ‚H‘. Der Pull-Up Widerstand ist so in der Lage, einen festen ‚High‘-Pegel zu erzeugen, bis aus der Schaltung eine Änderung eintritt, welche einen sicheren ‚Low‘-Pegel liefert. So ist sichergestellt, dass kein undefinierter Zustand eintreten kann. Ich persönlich realisiere aber solche Lösungen immer mit externen Widerständen, so kann ich den Widerstandswert selber bestimmen.

Bit 6:

1 = Interrupt bei steigender Flanke an Pin GP2

0 = Interrupt bei fallender Flanke an Pin GP2

Interrupts dienen dazu, das laufende Programm bei auftreten einer bestimmten Situation zu unterbrechen und eine Aktion auszuführen. Der PIC hat mehrer Möglichkeiten dies zu vollziehen, in diesem Fall durch eine Pegeländerung an Pin GP2

Bit 5:

Hier wird festgelegt, aus welcher Quelle der Timer0 seinen Takt bezieht. Dies kann entweder durch ein externes Signal an GP2 geschehen oder durch einen internen Taktgeber. Auf die Timer komme ich auch noch gesondert zu sprechen.

1 = Takt an GP2

0 = Interner Takt

Bit 4:

Auslösen des nächsten Timerschrittes, wenn Takt an GP2 anliegend.

1 = Pegelwechsel von ‚H‘ nach ‚L‘

0 = Pegelwechsel von ‚L‘ nach ‚H‘

Bit 3:

Festlegen, ob der Vorteiler dem Timer0 oder dem Watchdog zugeordnet ist, siehe auch Beschreibung Bit 0-2

Bit 0,1,2:

Der PIC arbeitet mit einem Arbeitstakt von einigen Hz bis zu etlichen Mhz. Der Vorteiler kann eingesetzt werden, um die Zählgeschwindigkeit zu reduzieren. Je nach Einsatz, kann der Muttertakt bis zum Verhältnis 1:256 (1:128 beim Watchdog) geteilt werden. Hier muss wieder mal das Datenblatt her, wenn man die Funktionen detailliert betrachten möchte. Setzt man die Bits 0,1,2 auf 111, arbeitet in diesem Falle der Timer0 mit einem Teilungsverhältnis von 1:256, bei 000 auf 1:2.


Finde Dich zurecht, Du bist in dieser Kategorie:
Home » pic » Seite 2


Besucht mich doch in der Welt der sozialen Medien!

facebook instagram pinterest X / Twitter


Der PIC 12F675 Teil 1 – Grundsätzliches

Informationen zum Microchip PIC 12F675 

PIC © 12F675

Wie schon erwähnt, arbeite ich sehr gerne mit den ‚kleinen‘ PIC’s, vorzugsweise dem 12F675.

Es gibt sehr viele Fälle, in denen mehr Ports und Rechenleistung einfach nicht benötigt werden.

Die Blogeinträge zu diesen Themen sind noch nicht lange online, trotzdem kamen schon ein paar Fragen zu Chip & Co, ich werde also mal versuchen, ein paar Erläuterungen zum µController zu geben.


Vorweg:

Ich habe kein deutsches Datenblatt zur Hand und habe auch kein richtiges über Tante Google finden können, man kommt also nicht drumherum, sich das englische anzusehen. Größtenteils ist das aber nicht sehr schlimm, es geht in der Hauptsache darum, die Register zu kennen und die möglichen/notwendigen Einstellungen vornehmen zu können. Diese sind ohnehin teilweise so kryptisch bezeichnet, das Sprachkenntnisse an der Stelle wenig bringen :-D

Was braucht man, um den PIC zu verstehen? Hier zwei Links, die vielleicht helfen:

Was man im Hinterkopf haben sollte:

  • Direkt nach dem Einschalten sind alle Ports Eingänge, soweit möglich analog
  • Es ist nicht unbedingt ein externer Oszillator nötig
  • Einige Register MÜSSEN eingestellt werden, sonst geht i.d.R. nichts
  • Die Config Bits MÜSSEN gesetzt werden, per Programm oder Brennsoftware
  • Pin 4 (Reset) muss über einen Widerstand an +UB (5-20k)
  • Wenn mehr als ein paar mA benötigt werden, extern beschalten
  • Betriebsspannung (ca.) 2,0 – 5,5V
Mir ist klar, das es auch hier wieder Ausnahmen gibt. Wer so fortgeschritten ist, wird sich meine Starthilfen aber wahrscheinlich nicht mehr antun :-) und kennt die weiteren Möglichkeiten.

Was kann/hat der 12F675?

  • 8 Bit
  • max. 20MHz (4 MHz bei internem Oszillator +/- 1%)
  • A/D Wandler 10 Bit
  • 6 I/O Ports (5 bei normaler Resetfunktion)
  • Analogkomparator
  • 2 Timer (8- und 16 Bit)
  • 1k Programmspeicher, 64 byte SRAM, 128 byte EEPROM
  • max. 25mA pro I/O Pin aber NICHT mehr als 125 mA gesamter Port!

Hinweis für alle, die schon mit anderen PIC’s gearbeitet haben oder ein anderes Programm portieren wollen:

Es gibt im 12F675 keinen PORTA, PORTB etc., hier wird das I/O Register mit GPIO angesprochen, also z.B. mit ‚bsf     GPIO,5‘ um GP5 auf ‚H‘ zu schalten!
Bei meinem ersten Kontakt mit dem Chip habe ich mich da etwas schwer getan weil ich das schlicht übersehen hatte ;-)
Für alles weitere lohnt natürlich wieder der Blick in das Datenblatt.
Wenn man in seinem Projekt ohne A/D Wandler auskommt, kann man übrigens auch den PIC 12F629 benutzen. Er ist fast identisch zu programmieren, man muss sich nur um die unterschiedlichen Register rund um den A/D Wandler kümmern.
Anmerkung zum Artikel:

Wenn die ganzen Einträge rund um MPLAB, den 12F675 und die Programmierung noch umfangreicher werden, kommen alle Links zu den Beiträgen nochmal auf eine eigene Unterseite um alles besser wiederfinden zu können. Es kann auch sein, das ich bestehende Artikel erweitere, also auch gelegentlich in die älteren Beiträge schauen. 


Finde Dich zurecht, Du bist in dieser Kategorie:
Home » pic » Seite 2


Besucht mich doch in der Welt der sozialen Medien!

facebook instagram pinterest X / Twitter


Elektronische Lasten am Mikrocontroller / Offener Kollektor / Transistor als Schalter

Foto-AmpelImmer wenn ich einen Beitrag zum Mikrocontroller schreibe, in dem dieser eine größere Last schalten muss, kommen Anfragen zum „Womit und wie?“. Im Prinzip bediene ich mich dabei immer der gleichen Schaltung, nur mit angepassten Bauteilen.


Die meisten Controller arbeiten irgendwo zwischen 2,5 und 5 V. Pro Pin sind oft weniger als 20 mA Ausgangsstrom möglich, induktive Lasten sind auch so eine Sache. Wird ein ganzer Port benutzt, kann es noch enger werden. Je nach Controller stehen beispielsweise für einen Port mit acht Ausgängen insgesamt nur 40 mA zur Verfügung, die sich auf die einzelnen Pins verteilen müssen. Einige LEDs kann man so vielleicht noch direkt über einen Vorwiderstand ansteuern, spätestens bei Motoren oder zahlreicheren Leuchtdioden ist aber Schluss.

Hilft also alles nichts, es muss eine Treiberstufe eingesetzt werden, im einfachsten Fall ein Transistor. Um es nicht unnötig kompliziert zu gestalten, halte ich mich in diesem Beitrag an die einfachsten Formen. Sicherlich sind noch etliche Verfeinerungen möglich.

Hier und hier habe ich ja schon ein paar Worte zum Transistor auf das virtuelle Papier gebracht. Die dort beschriebenen Vorgänge sind Grundvoraussetzung zum Verständnis der folgenden Schaltungsform.


Ich nehme mal Folgendes als gegeben an:

  • Betriebsspannung: 12 V DC.
  • Ein zu versorgender Motor mit 12 V / 0,5 A, der nur in eine Richtung läuft.
  • Ein beliebiger Mikrocontroller, der mit 5 V versorgt wird. Diese Versorgung wird als bereits vorhanden angenommen.
  • Maximaler Ausgangsstrom des Controllers: 20 mA.
  • Ein NPN-Transistor mit angenommenem Verstärkungsfaktor B = 100 und maximal 1,5 A Belastbarkeit (BD139 o. Ä.).

Realisiert werden soll eine Schaltung, die bei einem H-Pegel am Controllerausgang den Motor startet. Bei L soll er einfach wieder stehen bleiben.

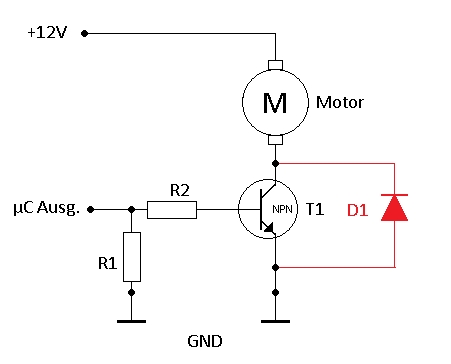
Prinzipschaltung: Mikrocontroller schaltet Motor über NPN-TransistorIm Bild die Prinzipschaltung.

Die +12 V liegen am Motor an. Bei H am Controllerausgang wird der Transistor über seine Basis angesteuert, sodass der Strom durch den Motor nach GND fließen kann. Der Motor dreht sich. Die Freilaufdiode (rot) dient dazu, Spannungsspitzen beim Abschalten des Motors abzufangen. Bei nicht-induktiven Lasten wie LEDs braucht man sie nicht. Für den hier beschriebenen Motor genügt bei einfachen Schaltvorgängen oft eine Standarddiode der Reihe 1N400X oder etwas Ähnliches. Bei höheren Strömen, Spannungen oder Schaltfrequenzen kann etwas Spezielleres erforderlich werden.

Besonderes Augenmerk liegt auf R1 und R2.

R1

Ich habe die Erfahrung gemacht, dass es Umstände gibt, unter denen es besser ist, die Basis eines Transistors sicher auf Masse bzw. GND zu legen. Der Wert ist nicht kritisch, es soll ja auch nicht unnötig viel Strom vom Controller geliefert werden müssen. Es geht darum, dass die Basis auf GND liegt und der Transistor nicht unbeabsichtigt durchschaltet, etwa wenn der Controllerausgang hochohmig ist. Im Alltagsgebrauch bin ich mit 10 bis 100 kΩ gut ausgekommen.

R2

Sein Wert ist abhängig vom B (Verstärkungsfaktor) des Transistors. Ist „B“ im Datenblatt nicht zu finden, auch mal nach „hFE“ sehen. Sinnvollerweise sollte der Transistor so weit wie möglich durchgesteuert werden. Man möchte ja die Energie möglichst im Motor umsetzen und nicht in der Schaltung.

Ausgehend von +5 V am Controllerausgang bei H und einer angenommenen Basis-Emitter-Spannung UBE von 0,7 V stehen am Basisvorwiderstand 4,3 V zur Verfügung. Der Motor benötigt 500 mA Strom. Mit dem angenommenen Verstärkungsfaktor B = 100 ergibt sich als rechnerischer Ausgangspunkt ein Basisstrom von 5 mA.

Soll also heißen:

Ich will mindestens 500 mA für den Motor, möglichst ohne unnötige Begrenzung durch den Transistor.

Der angenommene Verstärkungsfaktor beträgt 100, also komme ich rechnerisch auf 500 mA / 100 = 5 mA Basisstrom.

R = U / I = 4,3 V / 5 mA = 860 Ω.

Das ist der rechnerische Wert für R2 bei dieser Annahme. Damit der Transistor als Schalter möglichst weit durchsteuert, muss der Basisstrom in der Praxis höher angesetzt werden. Man spricht hier vom Übersteuern, es wird also mehr Basisstrom zugeführt, als die einfache Rechnung zunächst ergibt, beispielsweise das Doppelte. Hier ist ein Blick ins Datenblatt des Transistors unerlässlich! Einmal für den Verstärkungsfaktor und zum anderen für die zulässigen Ströme. Ruinieren will man das Bauteil ja auch nicht.

In der Praxis habe ich oft einen Wert zwischen 220 und 470 Ω genommen, das hat bisher funktioniert. Allerdings muss der Controller den dafür benötigten Strom auch liefern können. Gerade 220 Ω liegen bei 5 V bereits sehr nah an den hier angenommenen 20 mA pro Ausgang. Wichtig ist außerdem, dass der Transistor bei starker Übersteuerung langsamer abschalten kann. Bei einfachen Ein-/Aus-Schaltungen fällt das meist nicht ins Gewicht.

Ist bei kleineren Strömen der Transistor ausreichend durchgesteuert, kann es sogar möglich sein, ihn ohne zusätzliche Kühlung zu betreiben. Nehmen wir für die Kollektor-Emitter-Sättigungsspannung UCE beispielsweise 300 mV an. Fließen nun wirklich nur 500 mA Motorstrom, sind das nach P = U × I genau 500 mA × 300 mV = 150 mW Verlustleistung. Ob dieser Wert im konkreten Aufbau erreicht wird, hängt natürlich von der tatsächlichen Ansteuerung ab.

Dieser Schaltungstyp (Open Collector) eignet sich für viele Anwendungen, in denen mit einem kleinen Steuersignal eine größere Last geschaltet werden soll. Man kann das Ganze noch verbessern, indem statt des Transistors ein FET eingesetzt wird, mit einer Brückenschaltung auch eine Umpolung ermöglicht wird oder ein spezielles IC zum Einsatz kommt. Oder, oder, oder … Die Frage ist einfach, wie viel Aufwand man für ein bestimmtes Ziel treiben möchte.

Um ein paar LEDs blinken zu lassen, würde ich so simpel wie möglich planen. Wenn Geschwindigkeit oder Präzision gefragt ist, entsprechend aufwändiger.

Fazit

So ganz einfach kann ich das alles auch nicht beschreiben. Aber wenn man sich in den üblichen Hobbyanwendungen bewegt, sind ein BD139 oder BC548 (bei kleinen Strömen), R1 = 10 kΩ, ein passend bemessener R2 und bei Motoren eine 1N4007 als Freilaufdiode ein möglicher Ausgangspunkt. Bei meinen einfachen Aufbauten habe ich für R2 häufig 220 Ω verwendet. Bezogen ist das auf 5 V am Controller und 12 V Versorgungsspannung für die Last. Eventuell möchte ein Motor auch noch einen Kondensator an seinen Anschlüssen sehen.

Zu beachten ist außerdem, dass ein Motor beim Anlaufen oder Blockieren deutlich mehr Strom aufnehmen kann als im normalen Betrieb. Sollen LEDs angesteuert werden, die entsprechenden Vorwiderstände nicht vergessen. Wie überhaupt natürlich darauf achten, dass die Bauteile innerhalb ihrer Spezifikationen eingesetzt werden. Und wie immer VORSICHT bei elektrischen Basteleien bzw. wenn man experimentiert! ;.-)


Finde Dich zurecht, Du bist in dieser Kategorie:
Home » pic » Seite 2


Besucht mich doch in der Welt der sozialen Medien!

facebook instagram pinterest X / Twitter


@Job – Ein neuer Lichteffekt entsteht

Elektronik Modellbahnwelt Odenwald 2So, dann mal wieder was aus dem Job ;-)

Da wir die Anlage(n) ja immer weiter ausbauen, muss auch mal ein wenig neue Steuerelektronik her. Diesmal geht es um ein paar neue Lichteffekte, mehr wenn’s fertig ist :mrgreen:

Elektronik Modellbahnwelt Odenwald 1


Anfragen zur Lichtsteuerung

Stromlaufplan 10 Kanal Hauslicht - www.michael-floessel.deSo leid es mir im Moment tut, von den Steuerplatinen kann ich keine abgeben. Die sind komplett verplant!

Vielleicht lasse ich irgendwann welche nachmachen, das lohnt sich aber aktuell nicht wirklich. Vielleicht wenn noch mehrere Anfragen kommen sollten…


Prototyp Lichtsteuerung - www.michael-floessel.deWenn man aber nur eine Platine benötigt und/oder noch 160×80 mm Platz hat, ist es vielleicht sinnvoll, einfach eine Schaltung auf Lochraster aufzubauen.

Auf dem Foto ist meine Entwicklungsschaltung zu sehen, die funktioniert nicht schlechter als die geätzten Versionen. Nebenbei beziehen sich auch die Bauteildaten aus dem Schaltbild noch auf dieses Muster.


Finde Dich zurecht, Du bist in dieser Kategorie:
Home » pic » Seite 2


Besucht mich doch in der Welt der sozialen Medien!

facebook instagram pinterest X / Twitter


Fotos/Wallpaper

Es sind mal wieder ein paar Fotos über geblieben, welche ich mir hier sichern möchte. Wer will, kann sie ja als Wallpaper oder sonstwas nutzen :-D

3 Stück im Download als .zip Datei, Auflösung jeweils 2048×1536 Pixel.


Finde Dich zurecht, Du bist in dieser Kategorie:
Home » pic » Seite 2


Besucht mich doch in der Welt der sozialen Medien!

facebook instagram pinterest X / Twitter


Beleuchtung bei Modellhäusern – Teil 1

Hauslichtsteuerung Modelbbahn - 1-87 - www.michael-floessel.de


Beleuchtung bei Modellhäusern

(Zu Teil 2 – Teil 3)

Mich hat schon immer geärgert, dass Häuser auf Modellbahnanlagen oftmals entweder komplett beleuchtet sind oder gar nicht. Also alle Zimmer an, oder das komplette Haus dunkel. Wenn man sich beim Bau des Gebäudes etwas mehr Arbeit macht und die Zimmer/Fenster einzeln beleuchtet, kann man dem Original wieder etwas näher kommen ;-)

Zumindest was die Elektronik dafür betrifft, habe ich mir etwas einfallen lassen müssen, nicht nur wegen des Hobbys, aber das führt jetzt hier zu weit. Jedenfalls war dies auch der Grund, warum ich den Magirus Umbau gestern aufgeschoben habe, dass Hausbeleuchtungsprojekt musste fertig werden.

Weiterlesen →

Video zur Funktion des 8 Kanal Lauflichtes

OK, noch ein ganz kurzes Video zur Funktionskontrolle:

Hier klicken, um den Inhalt von YouTube anzuzeigen.
Erfahre mehr in der Datenschutzerklärung von YouTube (öffnet in neuem Tab).


Finde Dich zurecht, Du bist in dieser Kategorie:
Home » pic » Seite 2


Besucht mich doch in der Welt der sozialen Medien!

facebook

instagram pinterest X  /  Twitter


Einfaches Lauflicht auf Lochraster mit PIC 16F688 und SMD LEDs – Teil 3

Lauflicht PIC 16F688 mit SMD LEDs auf Lochraster - www.michael-floessel.deSo, hier nun der letzte Teil zum 8-Kanal Lauflicht.

Unten aufgeführt der Stromlaufplan und der Download der .Zip Datei mit dem kompletten MPLAB Projekt und einem Snapshot der Config-Bits, da die Konfiguration mit Rücksicht auf die evtl. verwendeten Brenner nicht im Code enthalten ist. Die entsprechenden Bits also bitte beim Brennen setzen!

Im Download enthalten:

  • Der MPLAB Workspace
  • Die Fotos zum Platinenaufbau
  • Einfacher Stromlaufplan
  • Screenshot Stromlaufplan

Weiterlesen →

Einfaches Lauflicht auf Lochraster mit PIC 16F688 und SMD LEDs – Teil 2

Lauflicht PIC 16F688 mit SMD LEDs auf Lochraster - www.michael-floessel.deNun der zweite Teil der beschreibenden Galerie. Wie gesagt, Programm und Doku kommen morgen :-D


Weiterlesen →